
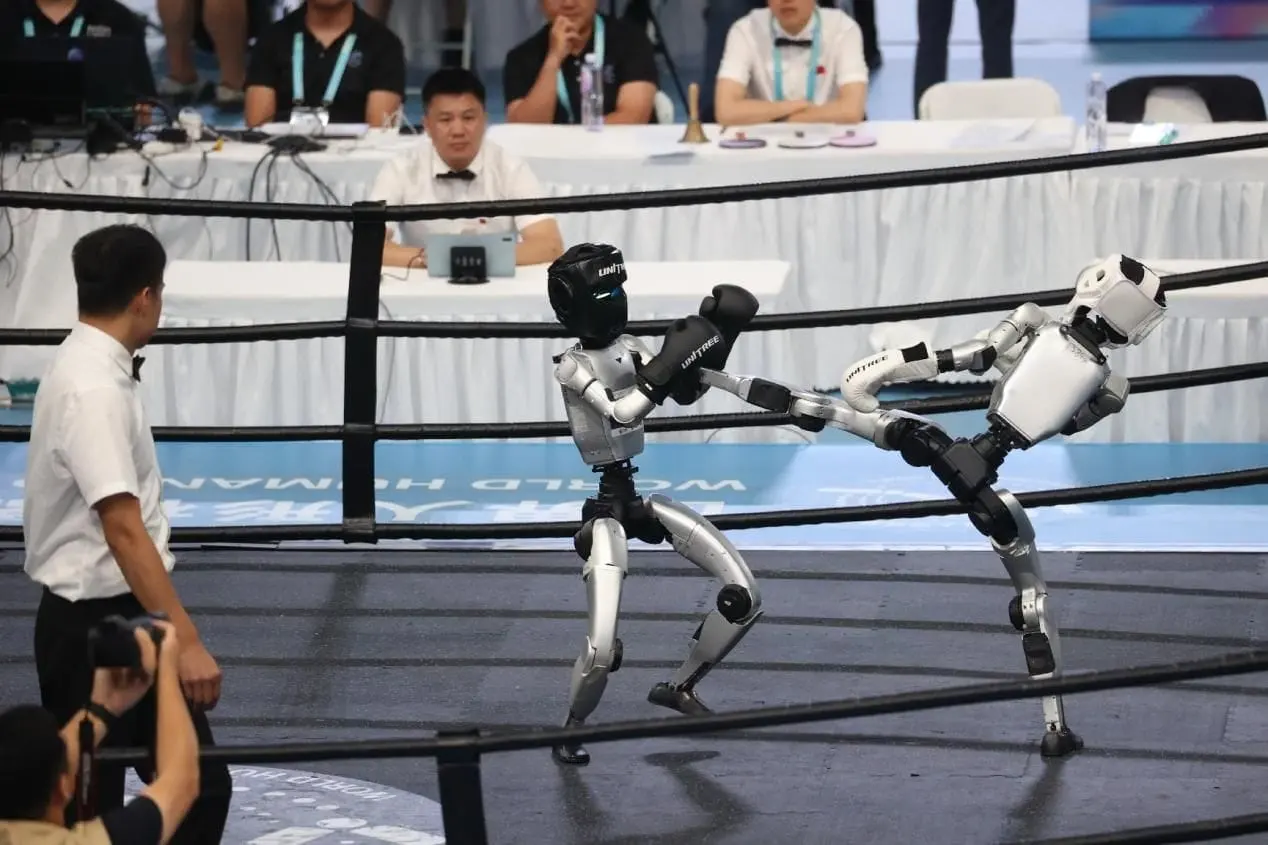
La deuxième édition des Jeux mondiaux des robots humanoïdes, qui s'est tenue à Pékin, a mis en lumière une accélération spectaculaire des capacités physiques et cognitives des machines. Au-delà des performances sportives, cet événement a démontré une maturité technologique croissante, orientant désormais la robotique vers une autonomie réelle pour des applications industrielles et logistiques complexes.
Des prouesses athlétiques portées par l'évolution matérielle
Les compétitions ont révélé des gains de performance significatifs, illustrés par le robot Tiangong Ultra, qui a établi de nouveaux records sur 100 mètres, 400 mètres et 1 500 mètres. Cette montée en puissance n'est pas le fruit d'une innovation isolée, mais d'une synergie entre des composants matériels plus performants et des algorithmes de contrôle affinés. L'adoption généralisée de modules articulaires à couple élevé, couplée à des batteries à décharge rapide et des matériaux plus légers, permet désormais aux robots d'atteindre des vitesses et une précision de mouvement inédites.
L'émergence de l'intelligence incarnée
Le tournant majeur de cette édition réside dans l'autonomie décisionnelle des machines. Lors d'une démonstration de tennis, le robot Xingzai a illustré l'intégration de modèles de fondation, tels qu'AstraBrain, capables de traiter des flux d'informations en temps réel pour prendre des décisions tactiques sans intervention humaine. Cette « intelligence incarnée » permet aux robots de s'adapter à des environnements dynamiques, une étape cruciale pour leur déploiement futur en tant que partenaires opérationnels dans des secteurs variés comme l'hôtellerie ou la logistique.
La dextérité au service de l'automatisation industrielle
La compétition a également mis l'accent sur la manipulation fine, avec des épreuves de dextérité testant la capacité des robots à effectuer des tâches complexes, de l'assemblage de moteurs au tri d'objets. Le succès de technologies comme l'OmniHand, dotée de 16 degrés de liberté, souligne l'importance des interfaces de préhension dans l'interaction avec le monde physique. Ces avancées répondent à un besoin industriel pressant : automatiser des processus de précision et remplacer l'humain dans des environnements dangereux ou répétitifs.
Vers une accélération de la recherche grâce à l'open data
Pour soutenir cette dynamique, les organisateurs ont rendu public un vaste ensemble de données collectées durant les épreuves, totalisant plus de 2 500 heures d'opérations réelles. Cette initiative vise à fournir aux chercheurs et aux entreprises les ressources nécessaires pour valider leurs modèles et accélérer le passage de l'expérimentation à l'application concrète. L'objectif affiché est de créer un écosystème où les robots deviennent capables de s'auto-assembler, renforçant ainsi la boucle de production industrielle.