
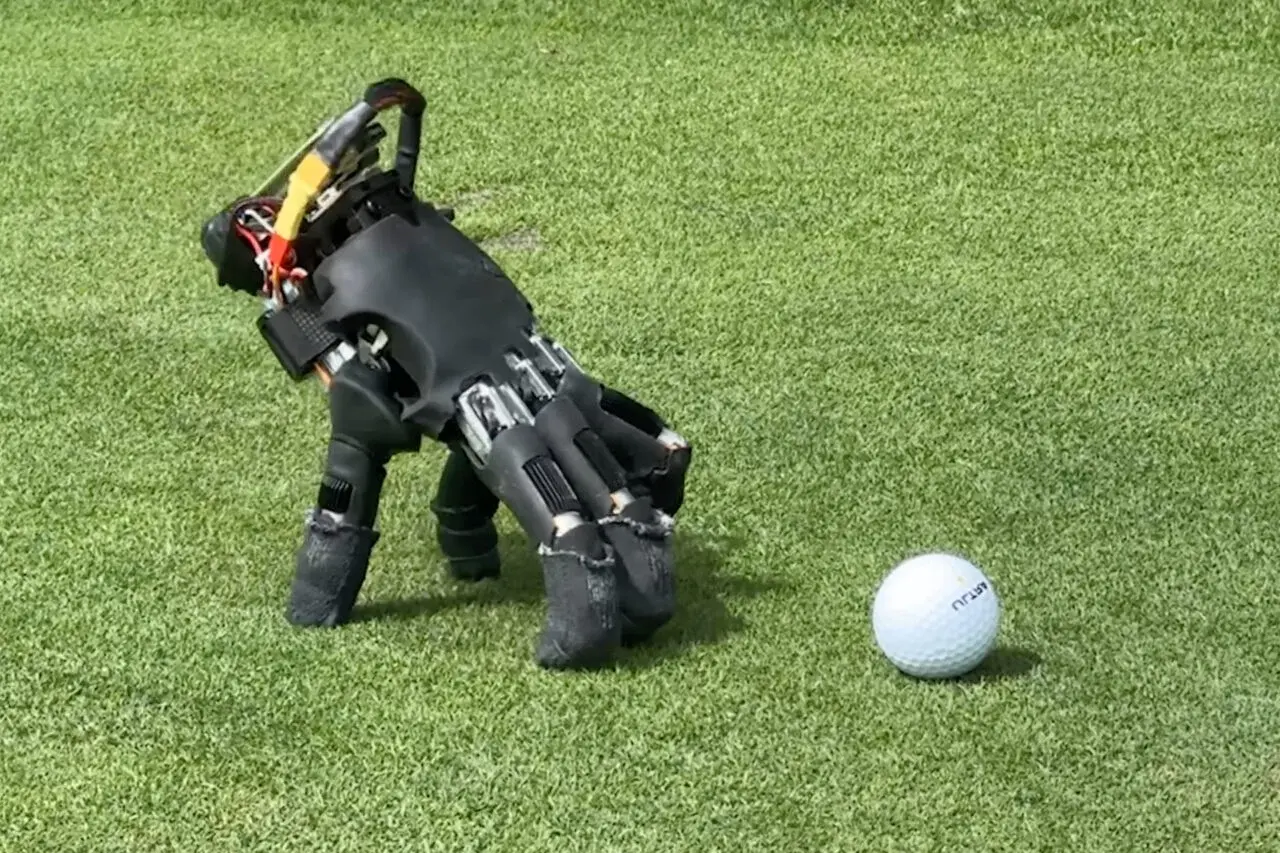
Des chercheurs du Soft Robotics Lab de l'ETH Zurich ont mis au point une main robotique autonome capable de se déplacer sans support externe en utilisant ses doigts comme des membres. Cette innovation, qui allie mobilité et précision, pourrait transformer l'intervention robotique dans des environnements exigus ou complexes.
Une architecture conçue pour l'autonomie
Le prototype, qui pèse 818 grammes, se distingue par sa structure anthropomorphe composée de cinq doigts et de 20 articulations motorisées. Contrairement aux mains robotiques classiques nécessitant un bras articulé pour se mouvoir, ce modèle intègre un module compact regroupant batterie, capteurs et unité de traitement informatique. Cette indépendance permet à la machine de fonctionner de manière autonome, une caractéristique technique qui ouvre la voie à des usages spécialisés dans des zones où l'encombrement d'un robot complet serait un obstacle.
Mobilité et apprentissage par renforcement
Pour maîtriser la marche et la manipulation, l'équipe scientifique a eu recours à l'apprentissage par renforcement au sein de simulateurs complexes. Ce processus a permis au robot de coordonner ses doigts pour maintenir l'équilibre tout en effectuant des déplacements ou des actions précises. La machine a démontré une polyvalence notable lors des tests, évoluant sur 14 types de surfaces différentes, allant du métal et du carrelage à des terrains plus irréguliers comme le gravier ou l'herbe.
Applications pratiques en milieu confiné
L'enjeu principal de cette technologie réside dans sa capacité à opérer dans des espaces restreints. Les chercheurs envisagent des scénarios où un robot de plus grande taille déposerait cette main à proximité d'une zone difficile d'accès. La main pourrait alors se déplacer seule pour manipuler des objets, presser des commandes ou interagir avec des interfaces, avant de rejoindre son point de récupération. Outre la marche, le prototype est capable de ramper, de changer de direction et de se redresser après une chute, renforçant ainsi sa fiabilité pour des missions techniques ciblées.