
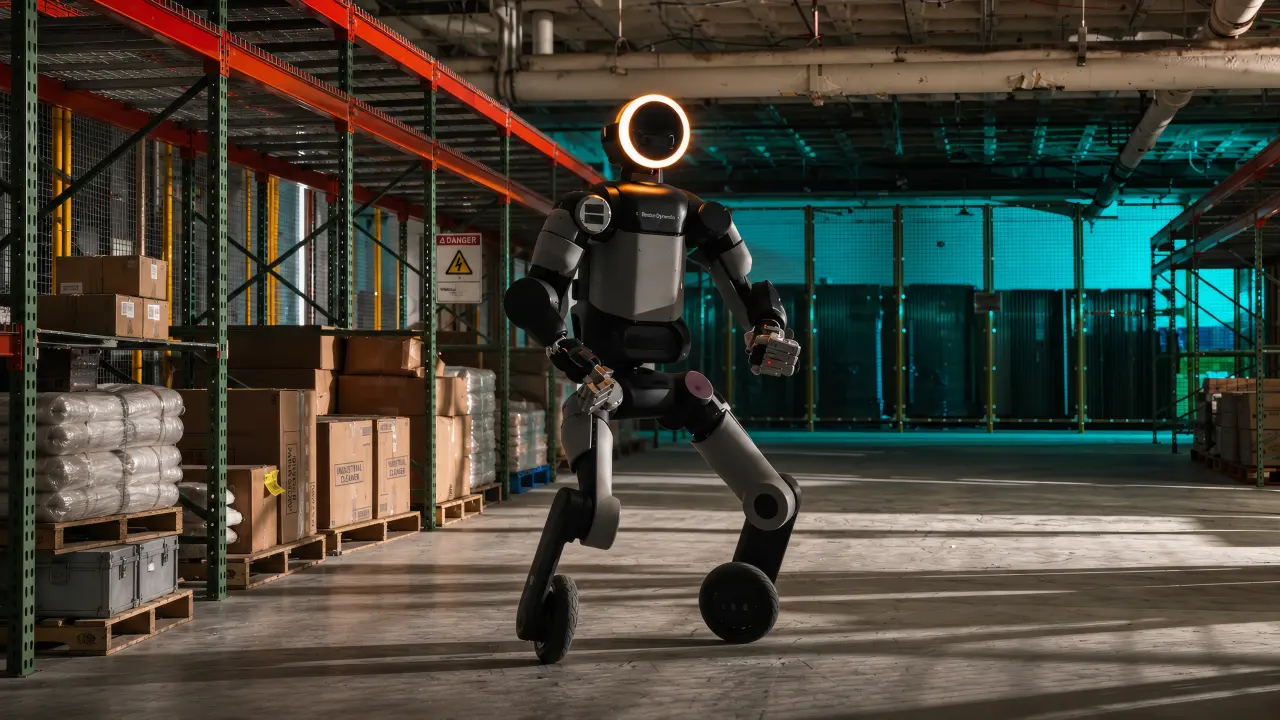
Le constructeur robotique Boston Dynamics a récemment dévoilé une évolution technique majeure pour son robot humanoïde Atlas, désormais doté de roues en guise de pieds. Cette configuration hybride ne relève pas du simple divertissement, mais constitue une plateforme d'essai rigoureuse pour éprouver la résistance des moteurs et la précision des systèmes de contrôle.
Une ingénierie au service de la contrainte mécanique
L'intégration de roues de trottinette, fixées via des adaptateurs aux articulations des chevilles, permet aux ingénieurs de soumettre les moteurs d'Atlas à des efforts inédits. Contrairement à la marche classique, qui sollicite les actionneurs par séquences, le roulement impose une charge continue à haute vitesse et sous un couple élevé. En transformant chaque roue en une cheville à rotation illimitée dans le modèle informatique, l'équipe technique explore les limites physiques du matériel, notamment lors de phases intensives de freinage et de virages serrés.
L'apprentissage par renforcement au cœur du mouvement
La maîtrise des déplacements d'Atlas repose sur l'apprentissage par renforcement, une méthode où le robot s'entraîne dans un environnement virtuel avant d'être confronté au monde réel. Pour garantir la viabilité des mouvements, les ingénieurs utilisent des captures de gestes humains, adaptant les glissades naturelles de l'homme à la cinématique de roulement du robot. Cette approche a permis la réalisation d'un saut à 360 degrés, validé dès le premier essai sur le prototype physique, démontrant la fiabilité du modèle de simulation utilisé par les concepteurs.
Des enseignements pour la robotique de demain
Bien que cette démonstration soit spectaculaire, elle demeure un outil de recherche fondamentale. Les données collectées sur la gestion des moteurs et la dynamique des mouvements sont d'ores et déjà intégrées à la version standard d'Atlas, celle équipée de pieds articulés. L'enjeu actuel pour les équipes de Boston Dynamics, sous la direction de l'ingénieur Andy Wu, est désormais de renforcer la résilience du système de contrôle afin qu'il puisse maintenir sa stabilité même en cas de défaillance technique d'un actionneur, une étape cruciale pour le déploiement futur de robots autonomes dans des environnements complexes.